ROS2によるロボット制御から、AI画像認識・センサー連携まで
株式会社インデペンデンスシステムズ横浜では、ROS2を利用したロボット制御、各種センサーとの連携、カメラ映像の処理、AIによる物体認識などの技術開発・検証に取り組んでいます。
これまでに、遠隔内覧ロボットシステムの開発や、Raspberry Pi、Linux、Webアプリケーションを組み合わせたロボット制御システムの構築に携わってきました。
また、OpenCVやYOLOを利用した画像処理・AI物体検出、LiDARやIMUなどのセンサーを利用したROS2システムの検証も進めています。
ロボット単体の制御だけでなく、Webシステム、ネットワーク、画像処理、ハードウェア制御など、複数の技術を組み合わせた開発についてご相談いただけます。
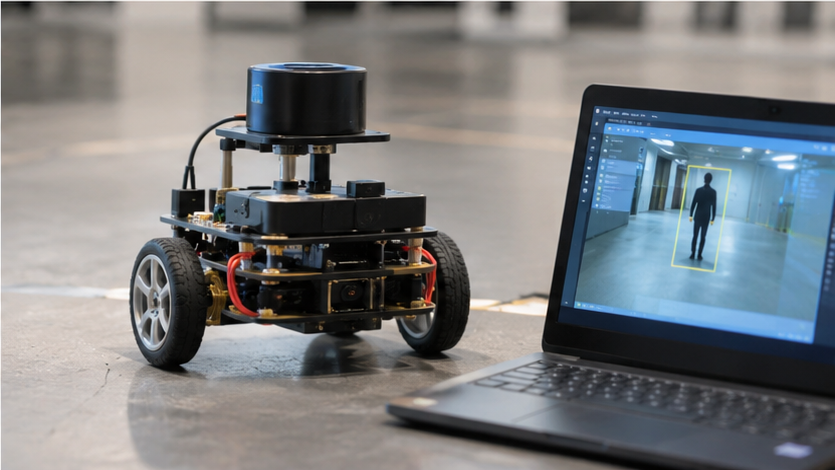
(※画像はイメージです。)
このような課題に対応します
- ROS2を利用したロボット制御システムを試作したい
- Raspberry PiやLinuxを利用してロボットを動作させたい
- LiDAR、IMU、エンコーダなどのセンサーをROS2と連携させたい
- ロボットの遠隔操作や状態確認をWebブラウザから行いたい
- カメラ映像から人物や物体を検出したい
- AI画像認識の結果をロボット制御や他のシステムに連携させたい
- OpenCVを利用した画像処理機能を開発したい
- 新しいロボット技術やAI画像認識技術の導入前に、動作検証を行いたい
開発対象や使用する機器、必要な機能などを確認し、実現方法や検証範囲を検討します。
主な対応技術
ROS2によるロボット制御
ROS2を利用したロボットシステムの構築、ノード間通信、センサー情報の取得、モーター制御などに取り組んでいます。
Raspberry PiとUbuntu Linuxを使用し、LiDAR、IMU、ロータリーエンコーダ、モータードライバなどを組み合わせた移動ロボットの開発・検証を行っています。
また、ROS2のトピック通信やTF、オドメトリ、Nav2などを利用した移動ロボットの制御・自律移動に関する技術検証も進めています。
AI画像認識・物体検出
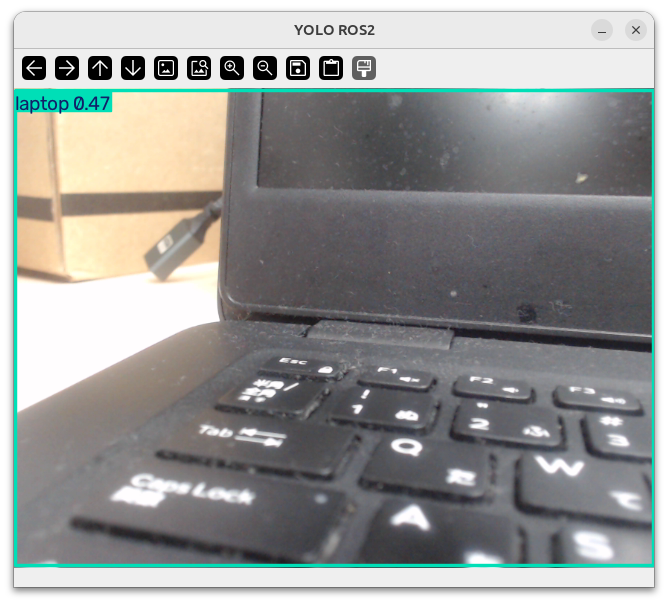
YOLOを利用したAI物体検出や、OpenCVを利用した画像処理に取り組んでいます。
一般的なPC上でのCPU推論による物体検出性能の検証や、カメラ映像から人物を検出する機能の実装を行っています。
さらに、YOLOによる人物検出結果をROS2のトピックで通知し、ロボットの停止要求につなげるソフトウェア連携についても検証しています。
画像認識の結果を、単に画面へ表示するだけでなく、他のソフトウェアや制御システムに渡して利用することを重視しています。
カメラ・LiDAR・各種センサー連携
USBカメラ、LiDAR、IMU、エンコーダなど、ロボットに必要な各種デバイスの利用・連携に取り組んでいます。
カメラ映像の取得・処理、距離情報の取得、姿勢・移動情報の処理など、複数のセンサーを組み合わせたシステムの構築・検証を行います。
Web・ネットワークを利用した遠隔操作
ロボットとWebアプリケーションを連携させ、ブラウザから操作・状態確認を行うシステムの開発経験があります。
ASP.NET、JavaScript、ROS2、rosbridge、映像配信技術などを組み合わせ、遠隔地からロボットを利用するためのシステム開発に取り組んできました。
ロボットの制御部分だけでなく、利用者向けのWeb画面やサーバー側の処理を含む開発についてもご相談いただけます。
AIとロボット制御の連携
AIによる画像認識は、人物や物体を検出するだけでなく、その結果を機器の動作判断に利用することで、さまざまな応用が考えられます。
当社では、YOLOによる人物検出結果をROS2へ通知し、停止要求を生成するソフトウェア連携を検証しました。
現段階で確認しているのは、画像認識からROS2への通知、停止要求メッセージの生成までです。実機ロボットの自動停止や、安全機能としての動作を保証するものではありません。
今後も、AI画像認識と実機制御を組み合わせた技術検証を進めていきます。
関連する開発経験
これまでに、次のような開発・技術検証に取り組んできました。
- 遠隔内覧ロボットシステムの開発
- ROS2を利用した移動ロボットの制御・技術検証
- Raspberry Piと各種センサー・モーターの連携
- LiDAR、IMU、エンコーダを利用したロボットシステムの構築
- Webブラウザからのロボット遠隔操作
- カメラ映像の取得・配信とWebシステムの連携
- OpenCVを利用した画像処理ソフトウェア開発
- YOLOによるAI物体検出とROS2の連携検証
※受託開発の実績と自主的な技術検証を含みます。開発実績は守秘義務に配慮した範囲でご紹介しています。
技術実証・関連情報
ロボティクス・AI画像認識に関する技術検証の内容は、技術ブログ「ロボ実証Works」で公開しています。
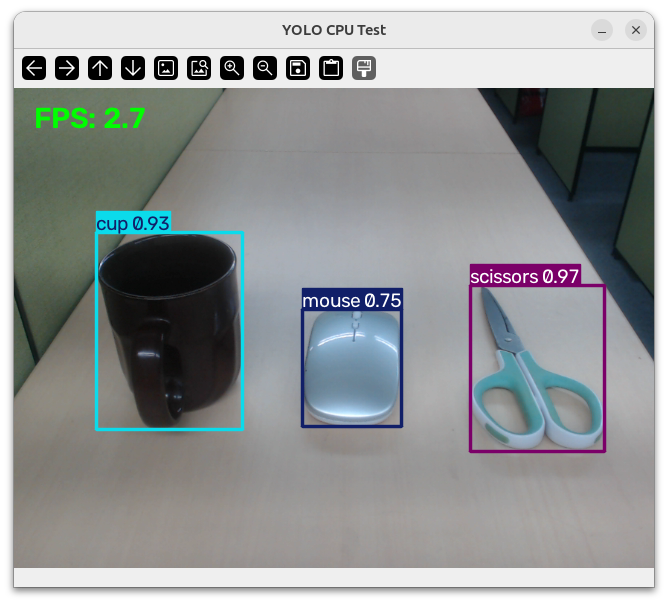
YOLO11によるAI物体検出の検証
Linux環境でYOLO11を実行し、USBカメラの映像から人物などの物体を検出する動作を確認しました。CPUのみでの推論性能についても比較しています。
YOLO11とROS2による人物検出・停止要求の連携検証
YOLO11による人物検出結果をROS2のトピックで通知し、停止要求メッセージを生成する機能を実装・検証しました。
ロボ実証Works
ROS2、Raspberry Pi、LiDAR、IoT、画像認識などの技術実証記事を公開しています。
開発のご相談
ROS2を利用したロボットシステム、センサー・カメラ連携、AI画像認識、Webを利用した遠隔操作、技術検証・試作などについてご相談を承ります。
ソフトウェア開発会社からの技術支援のご依頼に加え、ロボットや画像認識技術の導入を検討されている企業・事業者、個人の方からのご相談にも対応します。
開発対象、使用予定の機器、実現したい機能、検証したい内容などを、分かる範囲でお知らせください。
[お問い合わせは以下よりお願いいたします]